Buenas gente me quede trabado con este problema
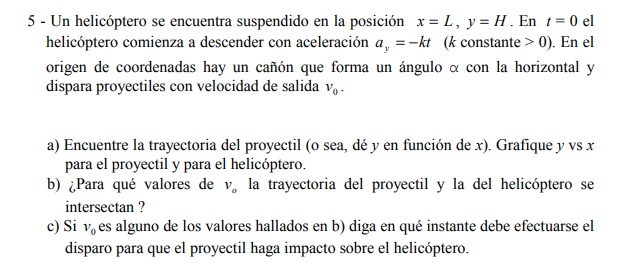
Muestro los pasos que hice y donde me quede trabado, trate de sacarle el máximo jugo posible, si ven algo mas que se le podria agregar será bien recibido
5)\( x_{0h}=L, y_{0h}=H; t=0; \ddot{y_{H}}=-kt; k>0; \ddot{y_{p}}=-g \)
a) \( y_{h}(x)=?; y_{p}(x)=? \)
\( \dot{y_{0p}}=\sin\alpha v_{0} \)
\( \ddot{y_{H}}=\frac{d\dot{y_{h}}}{dt}=-kt\rightarrow d\dot{y_{h}}=-ktdt\rightarrow\int_{0}^{v}d\dot{y_{h}}=\int_{0}^{t}-ktdt \)
\( \dot{y_{h}}(t)=-\frac{1}{2}kt^{2} \)
\( \dot{y_{h}}(t)=\frac{dy_{h}}{dt}=-\frac{1}{2}kt^{2}\rightarrow\int_{H}^{y}dy_{h}=\int_{0}^{t}-\frac{1}{2}k \)
\( y_{h}(t)=H-\frac{1}{6}kt^{3} \)\( \dot{x_{0p}}=v_{0}\cos\alpha \)
\( \dot{x_{0p}}=\frac{dx_{p}}{dt}=v_{0}\cos\alpha\rightarrow\int_{0}^{x}dx_{p}=\int_{t_{0}}^{t}v_{0}\cos\alpha dt \)
\( x_{p}(t)=v_{0}\cos\alpha t-v_{0}\cos\alpha t_{0}=v_{0}\cos\alpha(t-t_{0}) \)
\( x_{p}(t)=v_{0}\cos\alpha(t-t_{0}) \)\( \ddot{y_{p}}=\frac{d\dot{y_{p}}}{dt}=-g\rightarrow\int_{\sin\alpha v_{0}}^{\dot{y_{p}}}d\dot{y_{p}}=-\int_{t_{0}}^{t}gdt' \)
\( \dot{y_{p}}(t)=\sin\alpha v_{0}-gt+gt_{0}=\sin\alpha v_{0}+g(-t+t_{0}) \)
\( \dot{y_{p}}(t)=\sin\alpha v_{0}+g(t_{0}-t) \)\( \dot{y_{p}}(t)=\frac{dy_{p}}{dt}=\sin\alpha v_{0}+g(t_{0}-t)\rightarrow\int_{0}^{y_{p}}dy_{p}=\int_{t_{0}}^{t}(\sin\alpha v_{0}+gt_{0}-gt)dt' \)
\( y_{p}(t)=\sin\alpha v_{0}t+gt_{0}t-\frac{1}{2}gt^{2}|_{t_{0}}^{t}=\sin\alpha v_{0}(t-t_{0})+gt_{0}t-gt_{0}^{2}-\frac{1}{2}gt^{2}+\frac{1}{2}gt_{0}^{2} \)
\( y_{p}(t)=\sin\alpha v_{0}(t-t_{0})+g(t_{0}t-t_{0}^{2}-\frac{1}{2}t^{2}+\frac{1}{2}t_{0}^{2})\rightarrow\sin\alpha v_{0}(t-t_{0})+g(t_{0}t-\frac{1}{2}t_{0}^{2}-\frac{1}{2}t^{2}) \)
\( y_{p}(t)=\sin\alpha v_{0}(t-t_{0})+\frac{2}{2}g(t_{0}t-\frac{1}{2}t_{0}^{2}-\frac{1}{2}t^{2})=\sin\alpha v_{0}(t-t_{0})-\frac{1}{2}g(t^{2}-2t_{0}t+t_{0}^{2}) \)
\( y_{p}(t)=\sin\alpha v_{0}(t-t_{0})-\frac{1}{2}g(t-t_{0})^{2} \)ahora despejamos t de \( x_{p}(t) \) y lo reemplazamos en \( y_{p}(t) \)
\( x_{p}(t)=v_{0}\cos\alpha(t-t_{0})\rightarrow\frac{x}{v_{0}\cos\alpha}=t-t_{0} \)
\( t=\frac{x_{p}}{v_{0}\cos\alpha}-t_{0} \)
\( y_{p}(\frac{x_{p}}{v_{0}\cos\alpha}-t_{0})=\sin\alpha v_{0}(\frac{x_{p}}{v_{0}\cos\alpha}-t_{0})-\frac{1}{2}g(\frac{x_{p}}{v_{0}\cos\alpha}-t_{0})^{2}=\frac{\sin\alpha v_{0}}{\cos\alpha v_{0}}x_{p}-\sin\alpha v_{0}t_{0}-\frac{1}{2}g(\frac{x_{p}}{v_{0}\cos\alpha}-t_{0})^{2} \)
\( \tan\alpha x_{p}-\sin\alpha v_{0}t_{0}-\frac{1}{2}g(\frac{x_{p}}{v_{0}\cos\alpha}-t_{0})^{2}=\tan\alpha x_{p}-\sin\alpha v_{0}t_{0}-\frac{1}{2}g(\frac{x_{p}^{2}}{v_{0}^{2}\cos^{2}\alpha}-\frac{2x_{p}t_{0}}{v_{0}\cos\alpha}+t_{0}^{2}) \)
\( \frac{\sin\alpha}{\cos\alpha}x_{p}-\sin\alpha v_{0}t_{0}-\frac{g}{2v_{0}^{2}\cos^{2}\alpha}x_{p}^{2}+\frac{gt_{0}}{v_{0}\cos\alpha}x_{p}-\frac{1}{2}gt_{0}^{2}=-\frac{g}{2v_{0}^{2}\cos^{2}\alpha}x_{p}^{2}+\frac{\sin\alpha}{\cos\alpha}x_{p}+\frac{gt_{0}}{v_{0}\cos\alpha}x_{p}-\sin\alpha v_{0}t_{0}-\frac{1}{2}gt_{0}^{2} \)
\( y_{p}(x)=-\frac{g}{2(v_{0}\cos\alpha)^{2}}x_{p}^{2}+\frac{v_{0}\sin\alpha+gt_{0}}{v_{0}\cos\alpha}x_{p}-(\frac{1}{2}gt_{0}^{2}+\sin\alpha v_{0}t_{0}) \)Una buena manera de corroborar si la formula esta bien es ver como quedaría las magnitudes, en caso de y_{p}(x) debería quedar en [m]
\( y_{p}(x)=-\frac{\frac{m}{s^{2}}}{2\frac{m^{2}}{s^{2}}}m^{2}+\frac{\frac{m}{s}+\frac{m}{s^{2}}s}{\frac{m}{s}}m-\frac{m}{2s^{2}}s^{2}-\frac{m}{s}s\rightarrow-\frac{s^{2}m}{2s^{2}m^{2}}m^{2}+\frac{\frac{m}{s}}{\frac{m}{s}}m-\frac{m}{2}-m\rightarrow-\frac{m}{2}+m-\frac{m}{2}-m=-m \)
Es interesante verlo de esta manera ya que termina siendo negativo lo que indica que va a terminar cayendo asi como el primer termino es negativo, la gravedad, como es intuitivo le resta valor a la trayectoria, el segundo termino es positivo el cual corresponde a la velocidad inicial que es la fuerza que lo hace elevar, y los ultimos terminos corresponden al tiempo inicial y son negativos, lo cual tiene sentido ya que si hubiese iniciado en en t_{0}=0 no cambiaría nada, pero si inciaría despues tiene sentido que reste ese valor “potencial” que hubiese recorrido.
Para dibujar el grafico de la trayectoria del proyectil, vemos que la funcion es una cuadratica.
Raices de \( y_{p}(x) \)
\( \frac{\frac{-\frac{v_{0}\sin\alpha+gt_{0}}{v_{0}\cos\alpha}\pm\sqrt{(\frac{v_{0}\sin\alpha+gt_{0}}{v_{0}\cos\alpha})^{2}-4(-\frac{g}{2(v_{0}\cos\alpha)^{2}})(-\sin\alpha v_{0}t_{0}-\frac{1}{2}gt_{0}^{2})}}{1}}{-\frac{2g}{2(v_{0}\cos\alpha)^{2}}}=\frac{(v_{0}\cos\alpha)^{2}[-\frac{v_{0}\sin\alpha+gt_{0}}{v_{0}\cos\alpha}\pm\sqrt{(\frac{v_{0}\sin\alpha+gt_{0}}{v_{0}\cos\alpha})^{2}-4(-\frac{g}{2(v_{0}\cos\alpha)^{2}})(-\sin\alpha v_{0}t_{0}-\frac{1}{2}gt_{0}^{2})}]}{-g} \)
\( \frac{(v_{0}\cos\alpha)^{2}[-\frac{v_{0}\sin\alpha+gt_{0}}{v_{0}\cos\alpha}\pm\sqrt{(\frac{(v_{0}\sin\alpha+gt_{0})^{2}}{(v_{0}\cos\alpha)^{2}})-(\frac{2g\sin\alpha v_{0}t_{0}}{(v_{0}\cos\alpha)^{2}})-\frac{g^{2}t_{0}^{2}}{(v_{0}\cos\alpha)^{2}})}]}{-g}=\frac{(v_{0}\cos\alpha)^{2}[-\frac{v_{0}\sin\alpha+gt_{0}}{v_{0}\cos\alpha}\pm\sqrt{\frac{(v_{0}\sin\alpha+gt_{0})^{2}-2g\sin\alpha v_{0}t_{0}-g^{2}t_{0}^{2}}{(v_{0}\cos\alpha)^{2}}}]}{-g} \)
\( \frac{(v_{0}\cos\alpha)^{2}[-\frac{v_{0}\sin\alpha+gt_{0}}{v_{0}\cos\alpha}\pm\sqrt{\frac{v_{0}^{2}\sin^{2}\alpha+2gt_{0}v_{0}\sin\alpha+g^{2}t_{0}^{2}-2gt_{0}v_{0}\sin\alpha-g^{2}t_{0}^{2}}{(v_{0}\cos\alpha)^{2}}}]}{-g}=\frac{(v_{0}\cos\alpha)^{2}[-\frac{v_{0}\sin\alpha+gt_{0}}{v_{0}\cos\alpha}\pm\sqrt{\frac{v_{0}^{2}\sin^{2}\alpha}{v_{0}^{2}\cos^{2}\alpha}}]}{-g} \)
\( =\frac{(v_{0}\cos\alpha)^{2}[-\frac{v_{0}\sin\alpha+gt_{0}}{v_{0}\cos\alpha}x_{p}\pm\sqrt{\tan^{2}\alpha}]}{-g}=\frac{(v_{0}\cos\alpha)^{2}[-\frac{v_{0}\sin\alpha+gt_{0}}{v_{0}\cos\alpha}x_{p}\pm\tan\alpha]}{-g} \)
\( x_{p1}=\frac{(v_{0}\cos\alpha)^{2}[-\frac{v_{0}\sin\alpha+gt_{0}}{v_{0}\cos\alpha}+\tan\alpha]}{-g}=\frac{(v_{0}\cos\alpha)^{2}[-\frac{v_{0}\sin\alpha+gt_{0}}{v_{0}\cos\alpha}+\frac{\sin\alpha}{\cos\alpha}]}{-g}=\frac{(v_{0}\cos\alpha)^{2}[\frac{-v_{0}\sin\alpha-gt_{0}+v_{0}\sin\alpha}{v_{0}\cos\alpha}]}{-g}=\frac{(-v_{0}\cos\alpha gt_{0}]}{-g}=v_{0}\cos\alpha t_{0} \)
\( x_{p1}=v_{0}\cos\alpha t_{0} \)\( x_{p2}=\frac{(v_{0}\cos\alpha)^{2}[-\frac{v_{0}\sin\alpha+gt_{0}}{v_{0}\cos\alpha}-\tan\alpha]}{-g}=\frac{(v_{0}\cos\alpha)^{2}[-\frac{v_{0}\sin\alpha+gt_{0}}{v_{0}\cos\alpha}-\frac{\sin\alpha}{\cos\alpha}]}{-g}=\frac{(v_{0}\cos\alpha)^{2}[\frac{-v_{0}\sin\alpha-gt_{0}-v_{0}\sin\alpha}{v_{0}\cos\alpha}]}{-g}=\frac{(v_{0}\cos\alpha)^{2}[\frac{-2v_{0}\sin\alpha-gt_{0}}{v_{0}\cos\alpha}]}{-g} \)
\( \frac{v_{0}\cos\alpha(-2v_{0}\sin\alpha-gt_{0})}{-g}=\frac{2\sin\alpha\cos\alpha v_{0}^{2}+gt_{0}v_{0}\cos\alpha}{g} \)
\( x_{p2}=\frac{2\sin\alpha\cos\alpha v_{0}^{2}}{g}+t_{0}v_{0}\cos\alpha \)Ahora para sacar el vertice, sacamos la derivada de la posicion e igualamos a 0
\( \frac{dy_{p}(x)}{dx}=\text{\ensuremath{-\frac{g}{(v_{0}\cos\alpha)^{2}}x_{p}+\frac{v_{0}\sin\alpha+gt_{0}}{v_{0}\cos\alpha}}} \)
\( 0=-\frac{g}{(v_{0}\cos\alpha)^{2}}x_{p}+\frac{v_{0}\sin\alpha+gt_{0}}{v_{0}\cos\alpha}\rightarrow\frac{g}{(v_{0}\cos\alpha)^{2}}x_{p}=\frac{v_{0}\sin\alpha+gt_{0}}{v_{0}\cos\alpha}\rightarrow x_{p}=\frac{v_{0}\sin\alpha+gt_{0}}{v_{0}\cos\alpha}\frac{(v_{0}\cos\alpha)^{2}}{g}\rightarrow x_{p}=\frac{(v_{0}\sin\alpha+gt_{0})(v_{0}\cos\alpha)}{g} \)
\( x_{pv}=\frac{v_{0}^{2}\cos\alpha\sin\alpha}{g}+v_{0}\cos\alpha t_{0} \)Ahora evaluamos \( x_{pv} \)en \( y_{p}(x) \) para obtener \( y_{pv} \)
\( y_{p}(x_{pv})=-\frac{g}{2(v_{0}\cos\alpha)^{2}}(\frac{v_{0}^{2}\cos\alpha\sin\alpha+v_{0}\cos\alpha gt_{0}}{g})^{2}+\frac{v_{0}\sin\alpha+gt_{0}}{v_{0}\cos\alpha}(\frac{v_{0}^{2}\cos\alpha\sin\alpha+v_{0}\cos\alpha gt_{0}}{g})-(\sin\alpha v_{0}t_{0}+\frac{1}{2}gt_{0}^{2}) \)
\( y_{p}(x_{pv})=-\frac{1}{2v_{0}^{2}\cos^{2}\alpha}\frac{v_{0}^{4}\cos^{2}\alpha\sin^{2}\alpha+2\cos^{2}\alpha gt_{0}v_{0}^{3}\sin\alpha+v_{0}^{2}\cos^{2}\alpha g^{2}t_{0}^{2}}{g}+\frac{v_{0}\sin\alpha+gt_{0}}{v_{0}\cos\alpha}(v_{0}\cos\alpha)\frac{v_{0}\sin\alpha+gt_{0}}{g}-(\sin\alpha v_{0}t_{0}+\frac{1}{2}gt_{0}^{2}) \)
\( y_{p}(x_{pv})=-\frac{1}{2v_{0}^{2}\cos^{2}\alpha}(v_{0}^{2}\cos^{2}\alpha)\frac{v_{0}^{2}\sin^{2}\alpha+2gt_{0}v_{0}\sin\alpha+g^{2}t_{0}^{2}}{g}+(v_{0}\sin\alpha+gt_{0})\frac{v_{0}\sin\alpha+gt_{0}}{g}-(\sin\alpha v_{0}t_{0}+\frac{1}{2}gt_{0}^{2}) \)
\( y_{p}(x_{pv})=-\frac{v_{0}^{2}\sin^{2}\alpha+2gt_{0}v_{0}\sin\alpha+g^{2}t_{0}^{2}}{2g}+\frac{(v_{0}\sin\alpha+gt_{0})^{2}}{g}-(\sin\alpha v_{0}t_{0}+\frac{1}{2}gt_{0}^{2}) \)
\( y_{p}(x_{pv})=\frac{-v_{0}^{2}\sin^{2}\alpha-2gt_{0}v_{0}\sin\alpha-g^{2}t_{0}^{2}+2v_{0}^{2}\sin^{2}\alpha+4v_{0}\sin\alpha gt_{0}+2g^{2}t_{0}^{2}}{2g}-(\sin\alpha v_{0}t_{0}+\frac{1}{2}gt_{0}^{2}) \)
\( \frac{v_{0}^{2}\sin^{2}\alpha+2v_{0}\sin\alpha gt_{0}+g^{2}t_{0}^{2}-(\sin\alpha v_{0}t_{0}+\frac{1}{2}gt_{0}^{2})}{2g} \)
\( y_{pv}=\frac{v_{0}^{2}\sin^{2}\alpha}{2g}+gt_{0}^{2} \)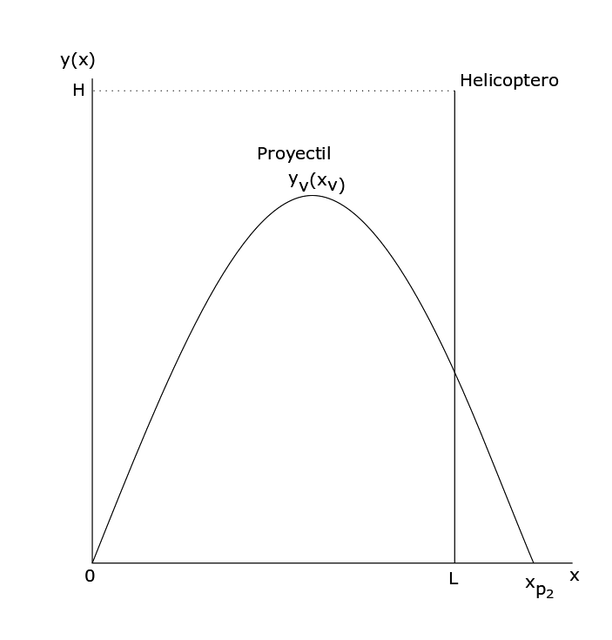
b) Intersección, para que se intersecten tenemos que hacer coincidir \( x_{p2} \) con L, esta sería la \( v_{0} \) minima para que se crucen en el suelo.
\( x_{p2}=\frac{2\sin\alpha\cos\alpha v_{0}^{2}+gt_{0}v_{0}\cos\alpha}{g} \)
\( x_{p2}=\frac{2v_{0}^{2}\cos\alpha\sin\alpha+v_{0}\cos\alpha gt_{0}}{g}=\frac{2\cos\alpha\sin\alpha}{g}v_{0}^{2}+\cos\alpha t_{0}v_{0}=L\rightarrow\frac{2\cos\alpha\sin\alpha}{g}v_{0}^{2}+\cos\alpha t_{0}v_{0}-L=0 \)
Aplicamos formula resolvente
\( \frac{\frac{-\cos\alpha t_{0}\pm\sqrt{(\cos\alpha t_{0})^{2}-4(\frac{2\cos\alpha\sin\alpha}{g})(-L)}}{1}}{\frac{4\cos\alpha\sin\alpha}{g}}=\frac{g(-\cos\alpha t_{0}\pm\sqrt{(\cos\alpha t_{0})^{2}+8\frac{L\cos\alpha\sin\alpha}{g}})}{4\cos\alpha\sin\alpha}=\frac{-g\cos\alpha t_{0}\pm\sqrt{(\cos g\alpha t_{0})^{2}+8Lg\cos\alpha\sin\alpha})}{4\cos\alpha\sin\alpha} \)
\( \frac{-g\cos\alpha t_{0}\pm\sqrt{8\cos\alpha\sin\alpha(\frac{\cos\alpha g^{2}t_{0}^{2}}{8\sin\alpha}+Lg)}}{4\cos\alpha\sin\alpha}=\frac{-g\cos\alpha t_{0}\pm2\sqrt{2\cos\alpha\sin\alpha}\sqrt{(\frac{\cos\alpha g^{2}t_{0}^{2}}{8\sin\alpha}+Lg)}}{4\cos\alpha\sin\alpha}=\frac{-g\cos\alpha t_{0}}{4\cos\alpha\sin\alpha}\pm\frac{2\sqrt{2\cos\alpha\sin\alpha}\sqrt{(\frac{\cos\alpha g^{2}t_{0}^{2}}{8\sin\alpha}+Lg)}}{4\cos\alpha\sin\alpha} \)
\( \frac{-g\cos\alpha t_{0}}{4\cos\alpha\sin\alpha}\pm\frac{\sqrt{2\cos\alpha\sin\alpha}\sqrt{(\frac{\cos\alpha g^{2}t_{0}^{2}}{8\sin\alpha}+Lg)}}{2\cos\alpha\sin\alpha} \)
\( v_{0}=\frac{-g\cos\alpha t_{0}}{4\cos\alpha\sin\alpha}\pm\frac{\sqrt{\frac{\cos\alpha g^{2}t_{0}^{2}}{8\sin\alpha}+Lg}}{\sqrt{2\cos\alpha\sin\alpha}} \)Podemos observar que si evaluamos en la posibilidad negativa, nos da un resultado negativo.
\( \frac{-g\cos\alpha t_{0}}{4\cos\alpha\sin\alpha}-\frac{\sqrt{\frac{\cos\alpha g^{2}t_{0}^{2}}{8\sin\alpha}+Lg}}{\sqrt{2\cos\alpha\sin\alpha}}=-(\frac{g\cos\alpha t_{0}}{4\cos\alpha\sin\alpha}+\frac{\sqrt{\frac{\cos\alpha g^{2}t_{0}^{2}}{8\sin\alpha}+Lg}}{\sqrt{2\cos\alpha\sin\alpha}}) \)
Una velocidad negativa no tiene sentido fisico, por lo cual nos quedamos con la positiva.
\( v_{0}=\sqrt{\frac{\frac{\cos\alpha g^{2}t_{0}^{2}}{8\sin\alpha}+Lg}{2\cos\alpha\sin\alpha}}-\frac{g\cos\alpha t_{0}}{4\cos\alpha\sin\alpha} \)
[Verificamos las magnitudes, tiene que quedar en magnitud de velocidad \( \frac{m}{s} \)
\( v_{0}=\sqrt{\frac{\frac{\frac{m^{2}}{s^{4}}s^{2}}{8}+m\frac{m}{s^{2}}}{2}}-\frac{\frac{m}{s^{2}}s}{4}\rightarrow\sqrt{\frac{\frac{m^{2}}{8s^{2}}+\frac{m^{2}}{s^{2}}}{2}}-\frac{m}{4s}\rightarrow\sqrt{\frac{9m^{2}}{2s^{2}}}-\frac{m}{4s}\rightarrow\frac{3}{\sqrt{2}}\frac{m}{s}-\frac{1}{4}\frac{m}{s}=\frac{m}{s}(\frac{3}{\sqrt{2}}-\frac{1}{4})=+\frac{m}{s} \)
Por lo tanto con esta velocidad inicial el proyectil y el helicoptero van a coincidir en el suelo, ahora para que coincidan en el resto de puntos variando v_{0}, tenemos que pedir que
\( v_{0}\geqslant\sqrt{\frac{\frac{\cos\alpha g^{2}t_{0}^{2}}{8\sin\alpha}+Lg}{2\cos\alpha\sin\alpha}}-\frac{g\cos\alpha t_{0}}{4\cos\alpha\sin\alpha} \)Creo que hasta ahora respondi bien todos los puntos
Edit:
C) Para saber donde coinciden se tienen que dar las siguientes condiciones
\( f(x)=\begin{cases} y_{p}(t)=\sin\alpha v_{0}(t_{e}-t_{0})-\frac{1}{2}g(t_{e}-t_{0})^{2}=0 \\x_{p}(t)=v_{0}\cos\alpha(t_{e}-t_{0})=H-\frac{1}{6}kt_{e}^{3}\end{cases} \)
donde \( t_e \) es el tiempo de encuentro
\( (t_{e}-t_{0})[\sin\alpha v_{0}-\frac{1}{2}g(t_{e}-t_{0})]=0 \)
va a ser 0 cuando \( t_{e}-t_{0}=0\rightarrow t_{e}=t_{0} \) y cuando
\( \sin\alpha v_{0}-\frac{1}{2}g(t_{e}-t_{0})=0\rightarrow\sin\alpha v_{0}=\frac{1}{2}g(t_{e}-t_{0})\rightarrow\frac{2\sin\alpha v_{0}}{g}=t_{e}-t_{0} \)reemplazamos esto en la otra ecuacion para despejar \( t_{e} \)
\( v_{0}\cos\alpha(t_{e}-t_{0})=H-\frac{1}{6}kt_{e}^{3}\rightarrow v_{0}\cos\alpha(\frac{2\sin\alpha v_{0}}{g})=H-\frac{1}{6}kt_{e}^{3}\rightarrow\sqrt[3]{\frac{6}{k}(-v_{0}\cos\alpha(\frac{2\sin\alpha v_{0}}{g})-H)}=t_{e} \)
\( t_{e}=\sqrt[3]{\frac{6}{k}(-v_{0}\cos\alpha(\frac{2\sin\alpha v_{0}}{g})-H)} \)Ahora reemplazamos \( t_{e} \) para despejar \( t_{0} \)
\( \frac{2\sin\alpha v_{0}}{g}=t_{e}-t_{0} \)
\( \frac{2\sin\alpha v_{0}}{g}=\sqrt[3]{\frac{6}{k}(-v_{0}\cos\alpha(\frac{2\sin\alpha v_{0}}{g})-H)}-t_{0} \)
\( t_{0}=\sqrt[3]{\frac{6}{k}(-v_{0}\cos\alpha(\frac{2\sin\alpha v_{0}}{g})-H)}-\frac{2\sin\alpha v_{0}}{g}=\sqrt[3]{-\frac{6}{k}(\frac{2v_{0}^{2}\cos\alpha\sin\alpha}{g}+H)}-\frac{2\sin\alpha v_{0}}{g} \)
\( t_{0}=\sqrt[3]{-\frac{6}{k}(\frac{2v_{0}^{2}\cos\alpha\sin\alpha}{g}+H)}-\frac{2\sin\alpha v_{0}}{g} \)Y así finaliza el ejercicio, como comentario puedo decir que es un excelente ejercicio para sacarle mucho jugo, entiendo porque lo dan en la UBA, es un ejercicio que me llevo unos días resolver, me hizo explorar muchas cosas y la dificultad del punto c (que hora viéndolo así es mucho mas fácil), se debía a que uno pensando en física se olvida la parte matemática, simplemente hay que plantear las cosas y despejar, muchas gracias a los que comentaron, ahora puedo seguir con los demás ejercicios, así que seguramente vuelva a postear.

